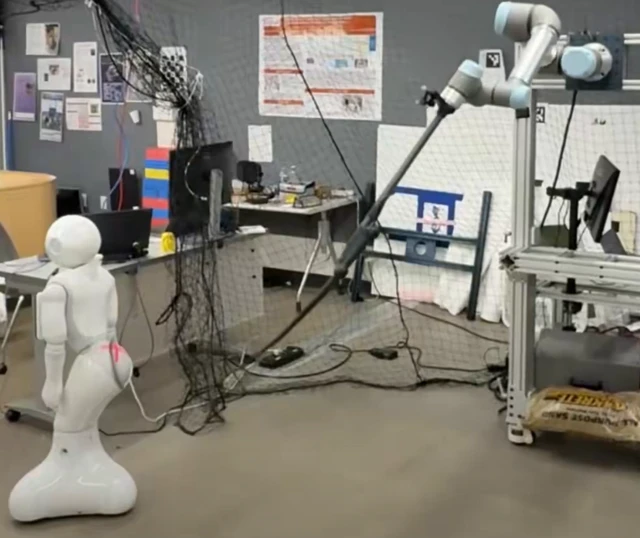
Em um acontecimento que redefine os limites da interação entre máquinas (e talvez a paciência dos robôs), pesquisadores da Carnegie Mellon University elevaram o nível do jogo. Eles treinaram um braço robótico para manusear um chicote com a perícia de um mestre, tendo como alvo — para o azar dele — um robô Pepper.
Mas calma, não se trata de bullying robótico gratuito. Estamos falando do DeformX, um novo framework de simulação projetado para decifrar a física caótica e complexa de objetos deformáveis, como cordas, cabos e, claro, chicotes. O grande trunfo do projeto é a transferência sim-to-real de alta fidelidade: o que o robô aprende no mundo virtual é replicado com precisão cirúrgica no mundo físico. A julgar pelos resultados, é bom que as unidades Pepper por aí comecem a manter uma distância de segurança.