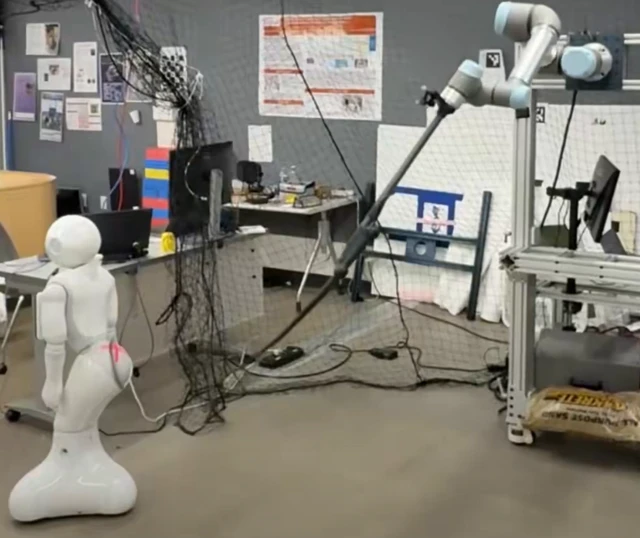
W czymś, co można opisać jedynie jako kamień milowy w dość specyficznych relacjach międzyrobotycznych, naukowcy z Carnegie Mellon University wytrenowali robotyczne ramię w… profesjonalnym operowaniu biczem. I choć ofiarą tych “lekcji” padł poczciwy robot Pepper, nie mamy tu do czynienia z bezdusznym znęcaniem się nad krzemową bracią. To widowiskowy pokaz możliwości DeformX – nowatorskiego frameworku symulacyjnego, stworzonego do okiełznania niezwykle złożonej fizyki obiektów odkształcalnych, takich jak liny, kable czy właśnie bicze. Projekt skupia się na tzw. high-fidelity sim-to-real transfer, czyli przenoszeniu wyników z wirtualnych testów do świata rzeczywistego z chirurgiczną precyzją. Patrząc na efekty, realny odpowiednik Peppera powinien od teraz trzymać się od laboratoriów CMU z daleka.