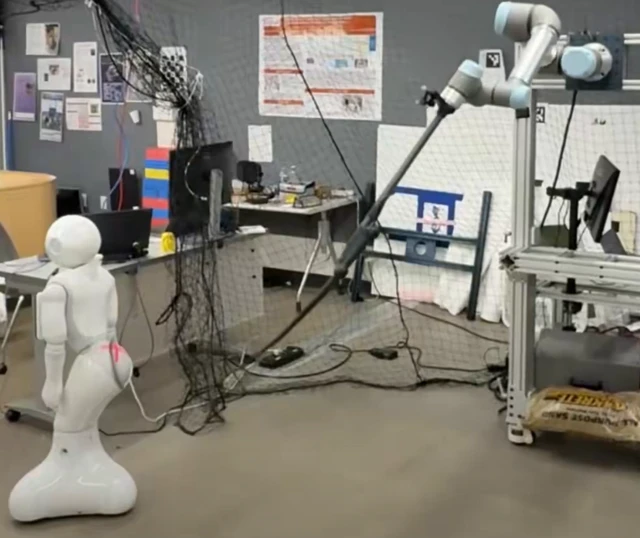
로봇 간의 관계사에서 기념비적인(?) 순간이라 기록될 법한 장면이 포착되었습니다. 카네기 멜론 대학교(CMU) 연구진이 로봇 팔에게 페퍼(Pepper) 로봇을 정교하게 채찍질하는 기술을 전수했습니다. 하지만 오해는 금물입니다. 이는 단순한 로봇 간의 가학적인 괴롭힘이 아니라, 로프나 케이블, 그리고 채찍처럼 형태가 자유자재로 변하는 ‘비정형 물체(Deformable objects)‘의 복잡한 물리 법칙을 마스터하기 위해 설계된 새로운 시뮬레이션 프레임워크, ‘DeformX’를 시연하는 과정입니다.
이번 프로젝트의 궁극적인 목표는 가상 세계에서의 학습을 현실로 완벽하게 구현해내는 고정밀 ‘심투리얼(Sim-to-Real)’ 기술의 실현에 있습니다. 실험 결과를 보니, 현실 세계의 페퍼 로봇들은 당분간 이 로봇 팔 근처에는 얼씬도 하지 않는 것이 신상에 좋을 것 같군요.