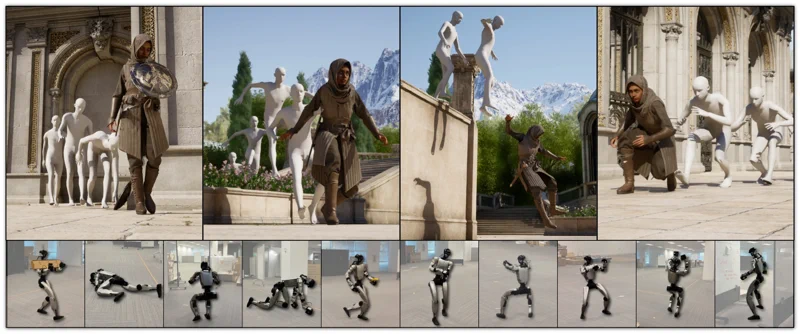
가상 세계와 현실 세계의 경계가 다시 한번 허물어지고 있습니다. **NVIDIA(엔비디아)**가 게임 속 캐릭터와 실제 휴머노이드 로봇을 동시에 제어할 수 있는 실시간 동작 생성 AI, **‘MotionBricks(모션브릭스)’**를 전격 공개했습니다. 이 시스템은 단 2밀리초(ms)의 지연 시간과 초당 15,000프레임이라는 압도적인 처리 속도를 자랑합니다. 게임 엔진이 다음 동작을 요청하기도 전에 이미 유연하고 복잡한 움직임을 생성해내는 수준입니다.
SIGGRAPH 2026 논문을 통해 상세 내용이 공개된 이 기술은 기존의 경직된 애니메이션 상태 머신(Animation State Machine) 방식을 완전히 탈피했습니다. 35만 개 이상의 방대한 모션 클립 데이터를 학습한 생성형 모델을 기반으로 하며, 직전의 포즈와 목표 포즈만으로 실시간 캐릭터 컨트롤이 가능합니다. 특히 ‘스마트 프리미티브(Smart Primitives)‘라 불리는 모듈형 동작 기술이 핵심인데, 점프, 앉기, 물건 집기 등의 동작을 마치 레고 블록처럼 자유자재로 조합할 수 있어 별도의 재학습 없이도 무궁무진한 움직임을 만들어냅니다.
하지만 MotionBricks의 진가는 게임 개발 도구 그 이상에 있습니다. NVIDIA는 동일한 모델을 Jetson Orin(젯슨 오린) 모듈에 탑재해, 실제 Unitree(유니트리) G1 휴머노이드 로봇의 전신 제어(Whole-body control)를 성공적으로 시연했습니다. 이는 NVIDIA가 야심 차게 추진 중인 범용 휴머노이드 로봇 파운데이션 모델, **‘Project GR00T’**의 핵심 동작 생성 레이어로 이미 통합되어 실전 투입 준비를 마쳤음을 의미합니다.
왜 이 기술에 주목해야 하는가?
MotionBricks는 두 산업 분야에 동시에 지각변동을 예고하고 있습니다. 우선 게임 개발 측면에서는 수작업으로 일일이 짜 맞추던 애니메이션 트리의 시대가 저물고 있음을 시사합니다. 시나리오에 없던 환경 변화에도 캐릭터가 유동적이고 즉각적으로 반응하는 진정한 ‘살아있는’ 게임 캐릭터의 시대가 열리는 셈입니다.
로보틱스 분야에서는 ‘심투리얼(Sim-to-Real, 시뮬레이션에서 실제 환경으로의 전이)’ 퍼즐의 마지막 조각을 맞췄다는 평가입니다. 가상 세계에서 학습하고 정교화된 동작 기술을 물리적인 하드웨어에 그대로 이식할 때 발생하는 괴리감을 획기적으로 줄였습니다.
현재 NVIDIA는 관련 코드를 GitHub에 공개하고, 사전 학습된 모델을 Hugging Face에 배포하며 개발자 커뮤니티의 뜨거운 환호를 받고 있습니다. 다만, 기반이 되는 모션 데이터의 라이선스가 ‘내부 평가용(Internal evaluation only)‘으로 제한되어 있다는 점은 아쉬운 대목입니다. 엔진은 조립할 수 있지만, 이를 이용해 상업적인 수익을 내는 ‘질주’는 아직 법적으로 허용되지 않은 상태입니다.
더 자세한 기술적 메커니즘이 궁금하다면 arXiv에 게시된 연구 논문을 통해 확인할 수 있습니다. 가상과 현실, 두 세계의 존재들에게 생명력을 불어넣을 이 ‘마법의 벽돌’이 미래를 어떻게 재구성할지 업계의 이목이 쏠리고 있습니다.