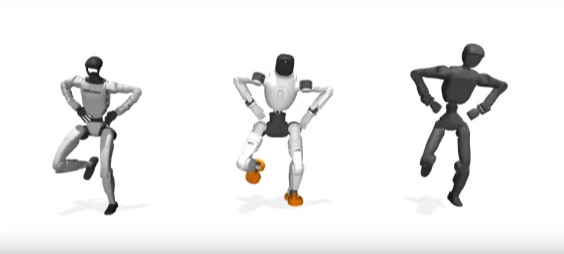
새로운 로봇이 출시될 때마다 그에 맞는 인공지능(AI) 제어 시스템을 처음부터 다시 학습시키는 과정은 로봇 공학계에서 가장 지루하고 비용이 많이 드는 작업 중 하나로 꼽힙니다. 하지만 최근 **캘리포니아 공과대학교(Caltech)**와 조지아 공과대학교(Georgia Tech) 연구진이 선보인 **모프미믹(MorphMimic)**은 이 고질적인 문제를 정면으로 돌파했습니다. 서로 완전히 다른 신체 구조를 가진 휴머노이드 로봇들을 단 하나의 통합 AI 정책(Policy)으로 제어하는 데 성공한 것입니다.
이 시스템을 통하면 유니트리(Unitree) G1, 아기봇(AgiBot) X2 울트라, 부스터(Booster) T2와 같은 각기 다른 로봇들이 동일한 신경망 가중치(Neural network weights)를 사용해 12만 8,786개에 달하는 방대한 모션 라이브러리의 복잡한 동작을 완벽하게 수행해냅니다.
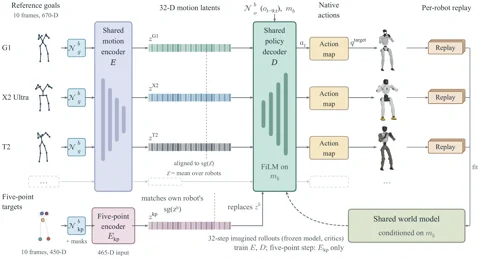
모프미믹의 핵심은 로봇의 물리적 형태, 즉 ‘모폴로지(Morphology)‘를 스스로 이해하고 적응하는 능력에 있습니다. 이 기술은 미분 가능한 월드 모델(Differentiable world model) 내에서 로봇을 학습시키는 고효율 방식인 **슈퍼미믹(SuperMimic)**의 원리를 계승하고 확장한 것입니다.
연구진은 먼저 각 로봇의 관절 구조를 ‘표준 레이아웃(Canonical layout)‘으로 매핑하여 움직임을 위한 공용 언어를 구축했습니다. 그 후, 로봇의 구동 방식, 기하학적 구조, 질량 등 세부 정보를 담은 125개의 수치 기술자(Descriptor)를 공유 정책 네트워크에 입력합니다. 쉽게 말해 AI에게 “오늘 네가 조종할 몸체는 다리 힘이 강하고 키가 큰 중량급 로봇이야"라고 알려주는 식입니다. 이를 통해 AI는 특정 신체 조건에 최적화된 모터 명령을 실시간으로 생성합니다. 이번 프로젝트의 상세 코드는 공식 GitHub 저장소에 공개되어 있습니다.
이번 연구가 왜 중요한가?
이번 성과는 특정 로봇만을 위해 맞춤 제작되던 제어 시스템이, 어떤 하드웨어에도 즉시 이식 가능한 ‘범용 AI 브레인’으로 진화하고 있음을 시사합니다. 이제 새로운 휴머노이드를 개발할 때 제어 알고리즘을 밑바닥부터 짤 필요 없이, 물리적 사양만 입력하면 강력한 기존 정책을 그대로 활용할 수 있게 된 것입니다. 이는 로봇 플랫폼 개발 및 보급의 진입 장벽을 획기적으로 낮추는 계기가 될 것입니다.
연구 논문에 따르면, 세 대의 서로 다른 로봇을 통합 학습시킨 모델은 각 로봇을 개별적으로 학습시킨 전용 모델에 육박하는 성능을 보여주며 그 실효성을 입증했습니다. 이는 로봇의 ‘기술(Skill)‘이 마치 소프트웨어처럼 자유롭게 이식되는 시대를 앞당기는 중요한 이정표입니다. 하드웨어 설계자들은 이제 제어 스택 전체를 새로 써야 한다는 부담에서 벗어나, 오직 기구부의 혁신에만 집중할 수 있게 되었습니다.