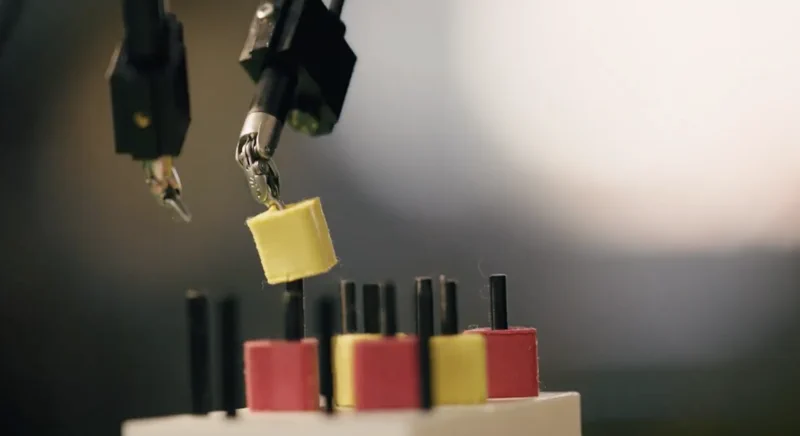
헝가리 오부다 대학교(Óbuda University) 연구팀을 포함한 글로벌 컨소시엄이 의료 로봇 공학의 최대 난제 중 하나인 ‘고품질 대규모 데이터 부족’ 문제를 해결하기 위해 나섰습니다. 이들이 내놓은 해법은 바로 **‘오픈-H-엠보디먼트(Open-H-Embodiment)’**입니다. 수술 로봇에게 ‘집단 지성’과도 같은 기억을 부여하고 자율 주행 기능을 가속화하기 위해 설계된 이 거대 오픈소스 데이터셋은, 과거 컴퓨터 비전 분야의 혁명을 이끌었던 ‘이미지넷(ImageNet)‘처럼 수술 로봇 AI의 새로운 시대를 열 초석이 될 것으로 기대를 모으고 있습니다.
이번 프로젝트의 규모는 기존의 시도들을 압도합니다. 과거의 데이터셋들이 단일 로봇에서 추출한 불과 몇 시간 분량의 데이터에 그쳤다면, 오픈-H-엠보디먼트는 약 780시간에 달하는 동기화된 비디오 및 키네마틱(Kinematic, 운동학) 데이터를 포함하고 있습니다. 전 세계 약 50개 기관에서 수집된 이 방대한 컬렉션은 **인튜이티브 서지컬(Intuitive Surgical, Inc.)**의 다빈치(da Vinci) 시스템을 비롯해 20종의 각기 다른 로봇 플랫폼을 아우릅니다. 특히 오부다 대학교 안탈 베이치 지능형 로봇 센터(Antal Bejczy Center for Intelligent Robotics)의 에스테르 루카치(Eszter Lukács), 타마스 하이데거(Tamás Haidegger), 크리스토프 타카치(Kristóf Takács) 등 헝가리의 핵심 연구진들이 저자로 참여하며 국제적인 협업을 주도했습니다. 전체 데이터셋과 관련 문서는 프로젝트의 GitHub 저장소에서 확인할 수 있습니다.
표준화된 이 ‘데이터 보물창고’는 이미 새로운 연구의 기폭제가 되고 있습니다. 최근 발표된 논문 “Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics“에 따르면, 이 데이터셋은 수술 작업용 시각-언어-행동(VLA) 모델인 GR00T-H와 현실적인 시뮬레이션 환경을 구축하기 위한 월드 모델(World Model) Cosmos-H-Surgical-Simulator 등의 파운데이션 모델 학습에 활용되고 있습니다. 다만, 본 연구는 전임상 단계의 성과임을 유의해야 합니다. 데이터는 실제 환자가 아닌 팬텀(모형)이나 적출 조직을 활용한 봉합, 펙 트랜스퍼(Peg transfer) 등 실험실 환경의 작업을 기반으로 합니다.
왜 이 뉴스가 중요한가요?
그동안 자율 수술 로봇의 발전은 이른바 ‘데이터 사일로(Data Silo, 데이터 고립)’ 현상에 가로막혀 있었습니다. 각 연구 기관과 로봇 제조사가 데이터를 독점하면서, 서로 다른 시스템에서도 범용적으로 작동하는 AI 모델을 학습시키는 것이 사실상 불가능했기 때문입니다.
오픈-H-엠보디먼트는 이러한 장벽을 허물고 공공의 토대를 마련했다는 점에서 파괴적인 혁신이라 할 수 있습니다. 연구의 민주화를 통해 규모가 작은 연구실도 거대 기업과 경쟁할 수 있는 환경이 조성되었으며, 의료 로봇 산업 전체가 공유된 지식을 바탕으로 동반 성장할 수 있게 되었습니다. 이 프로젝트의 최종 목표는 의사를 대체하는 것이 아닙니다. 단순 반복적인 하위 작업을 완벽하게 수행하는 ‘초능력 조수’를 만들어 의사의 피로도를 줄이고, 궁극적으로는 수술의 정밀도와 환자의 안전을 극대화하는 것입니다.