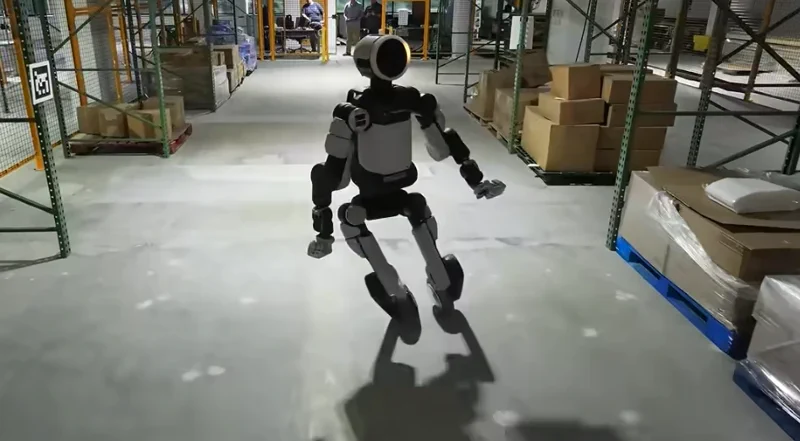
Boston Dynamics의 Atlas가 드디어 넘어지지 않는 법을 마스터했나 싶었는데, 이번엔 아예 발목에 전동 스쿠터 바퀴를 달고 나타났습니다. 로봇들의 롤러 더비(Roller derby) 시대를 상상하셨다면 잠시 멈춰주세요. 이건 단순한 제품 다변화가 아닙니다. 휴머노이드의 액추에이터(Actuator)를 극한의 한계치까지 몰아붙이기 위해 설계된, 그야말로 ‘하드코어’한 실험입니다.
현대자동차그룹 산하의 Boston Dynamics는 최근 공개한 영상과 블로그 포스트를 통해, 이 바퀴 달린 Atlas가 철저히 “연구용 테스트베드"임을 분명히 했습니다. Atlas 제어 엔지니어인 앤디 우(Andy Woo)에 따르면, 이번 실험의 목적은 로봇의 모터와 전신 강화학습(Reinforcement Learning, RL) 컨트롤러가 극한의 스트레스 상황에서 어떻게 상호작용하는지 확인하는 데 있습니다.
이번 프로젝트는 고전적인 모터 제어 기술과 수백만 번의 시뮬레이션을 거쳐 훈련된 고도화된 RL 정책을 결합했습니다. 시뮬레이션 데이터를 실제 로봇에 적용하는 ‘Sim-to-Real’ 과정에서 놀라운 결과가 도출되었는데, 인간의 동작 포착(Motion capture) 데이터를 기반으로 한 ‘360도 회전 점프’는 단 한 번의 시도 만에 성공했습니다. 또한, AI는 바퀴를 이용해 미끄러지듯 이동하거나 사이드 대시(Side-dash)를 하며 드리프트하는 법을 스스로 터득했습니다. 이는 기존 이족 보행 버전으로는 절대 불가능한 동작입니다.
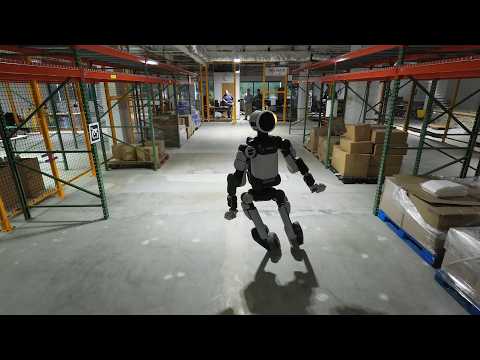
하드웨어 개조 자체는 의외로 간단했습니다. 바퀴를 장착하기 위해 단 하나의 커스텀 어댑터만 제작했을 뿐입니다. 엔지니어 앤디 우는 이번 프로젝트가 “정말 짜릿한 경험"이었다고 전했습니다. 그는 영상에서 “이 작업이 너무 재미있어서 프로젝트 기간 내내 게이밍 PC 근처에도 가지 않았다"며 너스레를 떨기도 했습니다.
왜 이 실험에 주목해야 하는가?
이 실험의 본질은 ‘인라인스케이트 타는 로봇’을 만드는 것이 아니라, 피할 수 없는 ‘고장’의 순간에도 로봇이 버텨낼 수 있는 회복 탄력성(Resilience)을 구축하는 데 있습니다. Boston Dynamics는 의도적으로 하드웨어에 과부하를 걸어 액추에이터의 한계치와 고장 모드(Failure modes)에 대한 핵심 데이터를 수집하고 있습니다.
앤디 우가 언급했듯, 다음 단계는 강화학습을 통해 이러한 ‘구동부 실패’ 상황에서도 로봇이 스스로 대처하는 ‘창발적 행동(Emergent behaviors)‘을 이끌어내는 것입니다. 이는 통제된 실험실의 데모 영상을 넘어, 부품 하나가 고장 나더라도 혼돈 가득한 실제 현장에서 안정적으로 임무를 수행하는 휴머노이드를 만들기 위한 필수 관문입니다. 결국 이 ‘바퀴’는 더 견고하고 완벽한 로봇을 만들기 위해 던져진, 혼란스럽지만 아주 값진 데이터 미끼인 셈입니다.