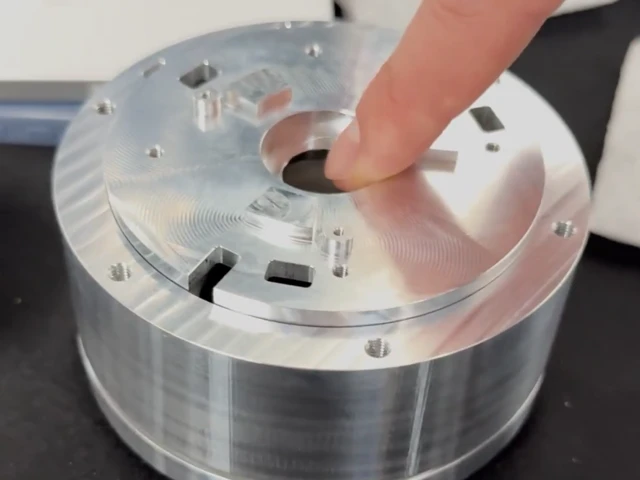
오늘날의 로봇은 사실상 ‘감각’이 없는 거친 기계에 가깝습니다. 모터에 흐르는 전류값으로 가해지는 힘을 어림짐작하는 수준인데, 이는 노이즈가 심하고 간접적인 방식이라 한계가 명확하죠. 하드웨어 액셀러레이터 파운더스(Founders, Inc.) 출신의 스타트업 **실리카 머신즈(Silica Machines)**가 이 ‘먹통’ 로봇의 시대를 끝내려 합니다. 이들이 선보인 새로운 액추에이터(Actuator)는 힘을 직접 측정하는 방식을 채택해, 기존 방식보다 무려 10배나 높은 정밀도를 자랑합니다.
핵심 혁신은 ‘추정’이 아닌 ‘직접 측정’으로의 패러다임 전환입니다. 실리카 머신즈는 액추에이터 구조 내부에 센서를 직접 내장해, 외부에서 가해지는 힘을 깨끗하고 정밀한 신호(High-fidelity signal)로 포착합니다. 복잡하고 부정확한 모델을 동원해 모터 전류의 노이즈를 억지로 걸러낼 필요가 없어진 것이죠. X(옛 트위터)에 공개된 영상에서는 손가락으로 장치를 살짝 누르는 것만으로도 매우 유연하고 민감하게 반응하는 모습을 확인할 수 있습니다.
매끈하게 가공된 알루미늄 부품 형태인 이 액추에이터는 로봇 제조사들이 즉시 도입할 수 있는 합리적인 가격의 ‘드롭인(Drop-in)’ 솔루션으로 설계되었습니다. 기구학적 설계를 근본적으로 재검토함으로써, 로봇이 자신의 몸과 가해지는 힘을 인지하는 ‘고유 수용 감각(Proprioception)‘을 비싼 프리미엄 옵션이 아닌 표준 사양으로 만들겠다는 포부입니다.
이것이 왜 중요한가?
지난 수십 년간 로봇에게 인간 수준의 ‘촉각’을 부여하는 것은 로봇 공학계의 성배와도 같았습니다. 하지만 고성능 힘 센서의 가공할 만한 가격 때문에 이런 능력은 그동안 고가의 연구용 휴머노이드나 특수 산업용 로봇 팔의 전유물이었습니다. 우리가 흔히 접하는 로봇들이 사실상 ‘무딘’ 상태인 이유도 여기에 있습니다. 정교한 조립이나 과일 수확, 혹은 인간을 안전하게 보조하는 작업에서 로봇이 늘 한계를 보였던 근본적인 원인이기도 하죠.
만약 실리카 머신즈가 약속한 대로 저렴하고 정밀한 힘 감지 기술을 보급한다면, 로봇이 할 수 있는 일의 경제적 가치가 근본적으로 달라질 것입니다. 로봇이 깨지기 쉬운 물건을 부드럽게 다루고, ‘손끝의 감각’으로 복잡한 조립을 수행하며, 사고 위험 없이 인간과 긴밀히 협업하는 미래를 여는 열쇠가 될 것이기 때문입니다. 이는 단순한 점진적 개선이 아닙니다. 로봇이 마침내 “세상의 모든 귀한 것들을 부수고 다니는” 파괴자에서 벗어나게 해줄 기초 기술의 혁명입니다.