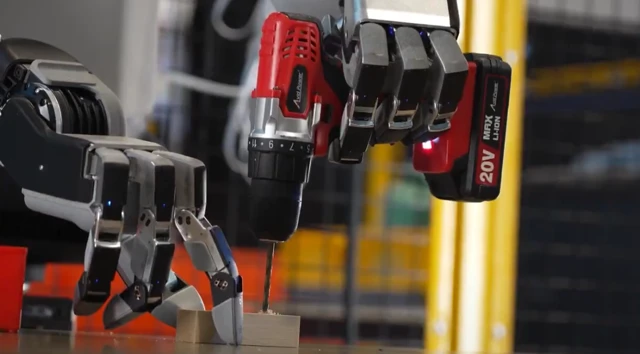
**보스턴 다이내믹스(Boston Dynamics)**가 올-일렉트릭(All-electric) 아틀라스(Atlas) 휴머노이드를 위한 새로운 전용 ‘손’을 공개했습니다. 이번에 공개된 그리퍼는 압도적인 괴력과 AI 친화적인 설계가 절묘하게 조화된 모습입니다. 특히 이전 세대의 7자유도에서 대폭 진화한 **13자유도(Degrees of Freedom)**를 자랑하지만, 정작 이번 발표에서 가장 눈길을 끄는 대목은 역설적이게도 ‘사라진 손가락’에 있습니다.
새로운 손은 보스턴 다이내믹스가 강조하는 이른바 ‘실전 업무(Real work)‘에 최적화되었습니다. 세 손가락을 이용한 삼각 그립(Tripodal grasp)으로 도구를 움켜쥐거나, 정밀한 핀치 그립(Pinch grip)을 구동하는 데 거침이 없습니다. 보스턴 다이내믹스의 공식 블로그 포스트에 따르면, 이 시스템 전체가 고충실도(High-fidelity) 시뮬레이션을 염두에 두고 설계되었습니다. 이는 강화학습(RL)을 통해 로봇을 훈련시키고, 가상 세계와 현실의 괴리인 ‘심투리얼(Sim-to-real)’ 간극을 좁히기 위한 핵심 요소입니다. 단순히 연구실용 장난감이 아니라, 대량 생산까지 고려한 설계라는 점이 핵심입니다.
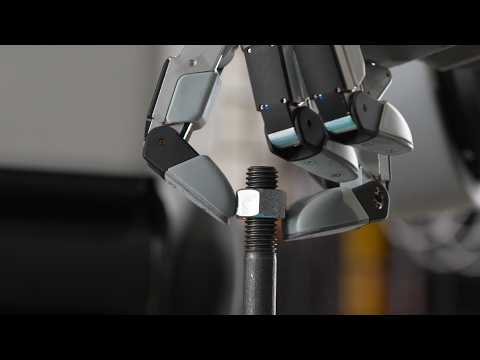
그렇다면 사라진 손가락 이야기는 무엇일까요? 보스턴 다이내믹스의 CTO 잭 자코스키(Zack Jackowski)는 다소 엉뚱하면서도 천재적인 실험을 지시했습니다. 팀원들에게 하루 종일 새끼손가락과 약손가락을 테이프로 묶고 생활해 보라고 한 것이죠. 어떤 작업이 불가능해지는지 직접 확인하기 위해서였습니다. 결과는 의외였습니다. 새끼손가락을 구현하기 위해 추가되는 3개의 액추에이터와 전력 소모, 그리고 무게를 감당할 만큼의 가치가 없다는 결론에 도달한 것입니다. 인간의 형태를 완벽하게 모방하려는 집착에서 벗어난, 지극히 현실적이고 실용적인 접근입니다.
이러한 결정은 아틀라스의 로봇 행동 부문 디렉터인 알베르토 로드리게스(Alberto Rodriguez)에 의해 다시 한번 확인되었습니다. 그는 정교함과 힘, 그리고 내구성 사이에서 최적의 균형점을 찾기 위한 끊임없는 트레이드오프(Trade-off)의 결과물이라고 설명했습니다.
이번 업데이트가 중요한 이유
이번 업그레이드는 단순히 손가락 몇 개가 늘어난 수준 그 이상을 의미합니다. 보스턴 다이내믹스가 ‘조회수 대박’을 노리는 영상 제작용 로봇 제조사에서 벗어나, 실제 현장에 투입 가능한 확장성 있는 ‘노동력’을 만드는 기업으로 완전히 체질 개선을 마쳤다는 신호탄이기 때문입니다. 특히 백드라이버블(Backdrivable) 방식의 고유수용성(Proprioceptive) 액추에이터에 집중했다는 점은 아틀라스가 외부의 힘을 직접 ‘느끼고’ 충격에 유연하게 대응할 수 있음을 의미합니다. 이는 예측 불가능한 인간의 작업 환경에서 필수적인 능력입니다.
단순함과 견고함을 위해 새끼손가락을 과감히 포기한 보스턴 다이내믹스의 행보는 명확한 메시지를 던집니다. 휴머노이드 로봇의 미래는 인간의 외형을 흉내 내는 것이 아니라, 철저히 실용적인 엔지니어링 위에서 세워질 것이라는 사실입니다.