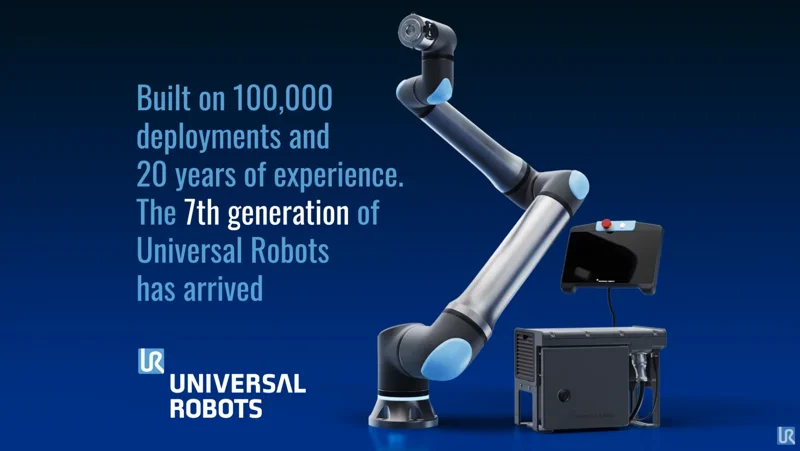
협동로봇(Cobot)이라는 카테고리를 사실상 창조한 **유니버설 로봇(Universal Robots, 이하 UR)**이 수년 만에 플랫폼의 전면적인 개편을 단행했습니다. 시카고에서 열린 IMTS 전시회에서 공개된 이번 ‘7세대(Gen 7)’ 플랫폼은 단순한 성능 개선을 넘어, 제조 현장의 다음 격전지인 ‘피지컬 AI(Physical AI)‘를 실험실 수준이 아닌 실제 공장의 현실로 구현하기 위해 바닥부터 완전히 새롭게 설계되었습니다. 10만 대 이상의 협동로봇을 현장에 보급하며 쌓아온 노하우를 바탕으로, UR은 공정이 아무리 복잡해지더라도 결국 승부처는 ‘사용 편의성’에 있다는 점을 다시 한번 강조하고 나섰습니다.
이번 발표의 핵심은 새로운 로봇 암 라인업인 ‘g-시리즈(g-Series)’, 완전히 재설계된 컨트롤러, 그리고 새로운 운영체제(OS)입니다. 이 모든 요소는 AI 기반 자동화의 고질적인 병목 현상이었던 ‘시스템 통합’의 고통을 획기적으로 줄이는 데 초점이 맞춰져 있습니다. UR의 모회사인 테라다인 로보틱스(Teradyne Robotics)의 장 피에르 하우투(Jean-Pierre Hathout) 회장은 “AI 시대의 로봇은 고도로 진화해야 하지만, 결코 사용법이 복잡해서는 안 된다"라고 이번 개발 철학을 밝혔습니다.
7세대 플랫폼의 하드웨어 변화 중 가장 눈에 띄는 것은 현장의 복잡함을 걷어낸 실용적인 혁신입니다. 새로운 **CB7 코어 컨트롤러(CB7 Core controller)**는 연산 능력을 40% 끌어올리면서도 점유 면적은 30%나 줄여, 공간이 협소한 생산 라인에 최적화되었습니다. 더욱 결정적인 변화는 g-시리즈 로봇 암의 손목 부분에 탑재된 ‘AI 레디(AI-ready)’ 툴 플랜지입니다. 전원(24/48V)은 물론 1Gb 이더넷 고속 데이터 통신과 안전 I/O가 로봇 암 내부를 거쳐 손목으로 직접 통합되었습니다. 비전 시스템을 설치할 때마다 외부 케이블 뭉치(Dress kit)와 씨름해 본 엔지니어라면, 실시간 AI 연산에 필수적인 고대역폭 센서를 이토록 깔끔하게 연결할 수 있다는 점이 얼마나 큰 ‘삶의 질’ 변화인지 체감할 것입니다.
소프트웨어 측면에서도 ‘통합’의 가치는 이어집니다. 새롭게 도입된 폴리스코프 X(PolyScope X) 운영체제는 로봇 연구자와 개발자들이 가장 선호하는 오픈소스 프레임워크인 ROS 2를 네이티브로 지원합니다. 여기에 개방형 API까지 더해지면서, AI 커뮤니티는 자신들이 개발한 애플리케이션을 UR 하드웨어 위에 직접 올릴 수 있게 되었습니다. 연구실의 결과물이 실제 양산 라인으로 넘어오는 속도가 비약적으로 빨라진 것입니다. 실제로 인볼트(Inbolt)와 같은 파트너사들은 별도의 외부 PC 없이도 새로운 컨트롤러에서 직접 구동되는 비전 시스템을 선보이며 이러한 가능성을 증명하고 있습니다.
이번 발표가 중요한 이유
유니버설 로봇은 단순히 더 빠르거나 힘센 로봇 팔을 만든 것이 아닙니다. 이들은 지능형 자동화의 최대 걸림돌이었던 ‘시스템 통합’이라는 병목 구간을 정조준했습니다. 툴 끝단의 배선을 정리하고, 연산 능력을 내재화하며, ROS 2와 같은 표준을 적극 수용함으로써 복잡한 AI 애플리케이션 도입의 문턱을 획기적으로 낮춘 것입니다.
이는 단순한 ‘픽 앤 플레이스(Pick-and-place)‘를 넘어, 로봇이 스스로 주변을 인식하고 판단해야 하는 동적인 공정으로 산업의 무게중심이 이동함에 따라, 약 40%에 달하는 시장 점유율을 수성하려는 UR의 전략적 승부수입니다. 유니버설 로봇은 이제 자사의 플랫폼을 단순한 도구가 아닌, 차세대 피지컬 AI를 구동하는 ‘핵심 인프라’로 포지셔닝하고 있습니다. 딥러닝 신경망을 배포하는 것이 마치 웨이포인트를 설정하는 것만큼이나 당연하고 쉬운 일이 되는 시대를 예고한 셈입니다.