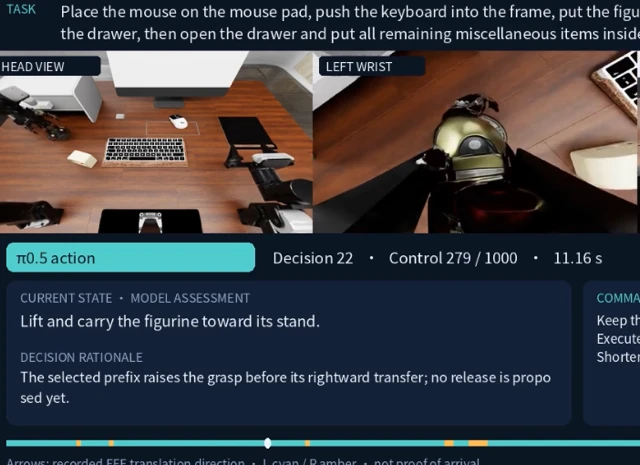
로봇 공학계의 벤치마크 경쟁이 잠잠해지나 싶던 찰나, 연구자 Yu-Mool Shu와 Lipxin Zheng이 발표한 논문 한 편이 업계의 판도를 완전히 뒤흔들고 있습니다. 단순히 기준을 높인 수준이 아니라, 아예 경쟁의 궤도 자체를 다른 차원으로 쏘아 올린 격입니다. **‘임바디드 폴리시(Embodied Policy)로서의 GPT-6 Astra’**라는 제목의 이 연구는 로봇의 범용 조작 능력을 테스트하는 RoboDojo 벤치마크에서 기존 기록들을 처참히 갈아치웠습니다.
결과부터 말하자면, 이번 성적표는 그야말로 ‘압도적’입니다. π₀.₅라 불리는 컨트롤러와 강력한 GPT-6 Astra 모델을 결합한 이 하이브리드 시스템은 10개 과제에서 평균 62.6점이라는 경이로운 점수를 기록했습니다. 2위를 차지한 Galaxea G0.5가 38.26점에 그친 것과 비교하면 무려 64%나 향상된 수치입니다. **Xiaomi(샤오미)**나 Meituan(메이투안) 같은 거대 기업들의 기존 모델들이 마치 슬로우 모션으로 움직이는 것처럼 보일 만큼 압도적인 격차입니다. 이번 연구는 시각-언어-행동(VLA) 모델을 다양한 데이터로 공동 학습시켜 현실 세계에서의 일반화 능력을 극대화하는 기존 연구 방향을 한 단계 더 진화시킨 것으로 평가받습니다.
흥미로운 점은 ‘GPT-6 Astra Direct’ 즉, 거대 모델이 직접 제어할 경우의 점수는 37.81점에 불과했다는 사실입니다. 이는 하이브리드 컨트롤러인 π₀.₅의 역할이 얼마나 결정적인지를 보여줍니다. 거대 모델의 ‘지능’을 정교하고 효과적인 ‘물리적 행동’으로 번역해내는 최적의 아키텍처를 찾아낸 셈입니다. 이 프로젝트는 오픈 소스로 공개될 예정이며(사이트 내 GitHub 링크 참조), 이에 따라 로봇 업계 전체가 이 새로운 구조를 분석하고 복제하기 위해 분주하게 움직일 것으로 보입니다. 자세한 프로젝트 내용과 데이터는 다음 링크에서 확인할 수 있습니다: GPT 6 Astra as an Embodied Policy.
이 성과가 왜 중요한가?
단순히 차트 위의 숫자가 높아진 것이 핵심이 아닙니다. 이번 결과는 로봇 제어 방식이 단일 모델(Monolithic) 기반의 엔드 투 엔드(End-to-End) 방식에서, 보다 정교한 하이브리드 시스템으로 패러다임이 전환될 수 있음을 시사합니다.
GPT-6 Astra와 같은 강력한 범용 ‘두뇌’와 π₀.₅와 같이 세밀한 근육 조절을 담당하는 ‘운동 신경’을 결합하는 것이, 거대 모델 하나에 모든 것을 맡기는 것보다 훨씬 효율적이라는 사실이 증명되었기 때문입니다. 그동안 복잡한 실무 환경에서 한 자릿수 성공률을 벗어나지 못해 고전하던 로봇 기술이, 이제 실험실을 넘어 정돈되지 않은 실제 현장으로 투입될 수 있는 결정적인 아키텍처적 돌파구를 찾은 것일지도 모릅니다.