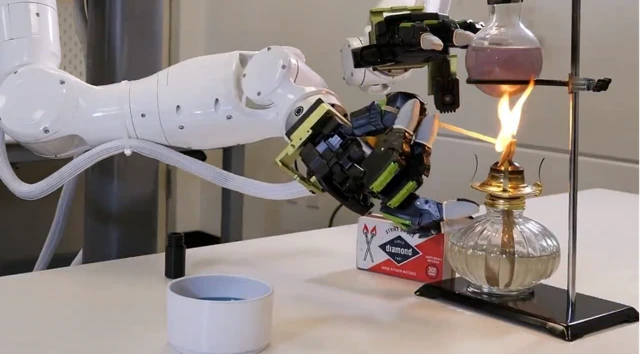
프로메테우스는 인류에게 불을 가져다준 대가로 영겁의 형벌을 받았습니다. 하지만 NVIDIA는 로봇에게 불 피우는 법을 가르쳤고, 그 대가로 아마 3분기 실적 호재를 누리게 될 것 같습니다. NVIDIA의 범용 로봇 에이전트 연구(GEAR) 랩이 최근 공개한 GR00T-2 프로젝트 영상은 소름 끼칠 정도로 정교한 매니퓰레이션(Manipulation) 기술의 정수를 보여줍니다. 단순히 블록을 쌓는 서툰 자동 인형 수준이 아닙니다. 성냥을 켜고, 알코올 램프에 불을 붙이며, 가위질까지 해냅니다. 커피를 너무 많이 마셔 떨리는 우리네 인간의 손보다 훨씬 더 안정적인 솜씨로 말이죠.
지난 수년간 로봇 산업은 이른바 ‘정교함의 라스트 마일(Last-mile)’ 문제로 골머리를 앓아왔습니다. 자동차를 번쩍 들거나 창고 안을 누비는 로봇은 이미 흔하지만, 바늘에 실을 꿰거나 USB 케이블을 꽂으라고 하면 포스트모더니즘 문학을 설명하라는 것만큼이나 난감해했기 때문입니다. GR00T-2의 시연이 그토록 강렬하게 다가오는 이유가 바로 여기에 있습니다. 이 로봇은 인간만이 가능하다고 여겨졌던 미세 운동 신경의 장벽을 정면으로 돌파하며, 특정 작업만 수행하는 기계를 넘어 진정한 ‘범용 도구’로서의 가능성을 증명했습니다.
강철 체력 뒤에 숨겨진 천재적인 두뇌
이번 성과의 핵심은 단순히 특수 제작된 저가형 하드웨어가 아닙니다. 보이지 않는 곳에서 로봇을 조종하는 AI 모델이 진짜 주인공이죠. GR00T-2는 NVIDIA가 명명한 ‘세계 행동 모델(World-Action Model, WAM)‘입니다. 이는 최근 업계를 풍미했던 시각-언어-행동(VLA) 모델에서 한 단계 더 진화한 형태입니다. 단순히 다음 ‘행동’을 예측하는 데 그치지 않고, 미래의 비디오 프레임과 그 결과를 초래할 행동을 동시에 예측합니다. 본질적으로 자신의 움직임이 물리 세계를 어떻게 변화시킬지에 대한 ‘직관’을 학습하고 있는 셈입니다.
이 모델은 방대한 데이터셋을 통해 사전 학습(Pre-training)되었습니다. 40만 시간 이상의 1인칭 인간 활동 영상과 수만 시간의 로봇 원격 제어(Teleoperation) 데이터가 투입됐죠. ‘X-Adapt’라고 불리는 이 교차 적응 방식 덕분에 로봇은 한 번도 직접 해본 적 없는 작업이라도 인간의 영상만 보고 기술을 습득할 수 있습니다. 예를 들어, GR00T-2는 인간의 영상을 보는 것만으로 실험용 깔때기에 거름종이를 끼우는 작업을 65%의 성공률로 해냈습니다.
결과는 놀랍습니다. 특정 작업에 대한 사전 시연 없이도 평가 대상인 50개 작업 중 40개를 한 번 이상 성공시켰습니다. 단 한 번의 시연만 추가하면 평균 성공률은 71%로 뛰어오르고, 다섯 번의 시연(작업당 3분 미만의 데이터)과 짧은 미세 조정(Fine-tuning)을 거치면 성공률은 95%까지 치솟습니다.
연구실에서 공장 현장으로
성냥을 켜는 것이 흥미로운 볼거리라면, NVIDIA와 파트너사들이 겨냥하는 곳은 훨씬 실질적인 현장입니다. GR00T-2가 보여준 정교함은 제조, 물류, 서비스업에서 필수적인 요소입니다. 특히 업데이트된 Isaac Lab 3.0 시뮬레이션 플랫폼과 ‘뉴턴(Newton)’ 물리 엔진을 통해 케이블이나 천처럼 형태가 변하는 물체(Deformable objects)를 다룰 수 있게 된 점은 자동화의 새로운 지평을 열었습니다.
업계 거물들도 이미 움직이기 시작했습니다. **Foxconn(폭스콘)**은 서버 제조 공정 자동화에 GR00T-2를 적용하고 있으며, **Siemens(지멘스)**는 다양한 산업용 활용 방안을 검토 중입니다. Nexuni라는 기업은 로봇 공학의 난제 중 하나인 빨래 개기 작업에 이 모델을 테스트하고 있습니다. 이는 단순한 연구용 실험이 아니라, 복잡한 현실 세계에 범용 로봇을 투입하기 위한 구체적인 행보입니다.
이러한 움직임은 로봇 산업 전체의 ‘중추 신경계’가 되려는 NVIDIA의 거대 전략의 일환입니다. 파운데이션 모델(GR00T)부터 시뮬레이션 환경(Isaac Lab), 온보드 컴퓨터(Jetson Thor)에 이르기까지, 자율 주행 기계의 발전을 가속화할 생태계를 구축하고 있는 것입니다.
미래를 향한 섬뜩하고도 놀라운 시선
그렇다면 이것이 젠슨 황(Jensen Huang) CEO가 예견했던 로봇 공학의 ‘ChatGPT 모먼트’일까요? 아직 그 정도는 아닐지 몰라도, 도화선에 불이 붙은 것만은 확실해 보입니다. 고도화된 파운데이션 모델, 초실감형 시뮬레이션, 그리고 비(非)로봇 데이터로부터 배우는 능력이 결합되면서 기술 발전의 선순환 구조가 만들어졌기 때문입니다.
GR00T-2의 시연은 단순한 기술 자랑을 넘어 일종의 선언과도 같습니다. 로봇 공학의 병목 구간이 하드웨어에서 소프트웨어로, 맞춤형 엔지니어링에서 확장 가능한 AI로 옮겨가고 있음을 보여줍니다. 지금은 통제된 환경에서 실험 기구에 불을 붙이는 수준이지만, 내일은 당신의 전자기기를 조립하고, 택배를 분류하며, 어쩌면—상상만 해도 놀랍지만—침대 시트를 완벽하게 개고 있을지도 모릅니다. 그것이야말로 우리가 정말 주목해야 할 진정한 혁신일 것입니다.