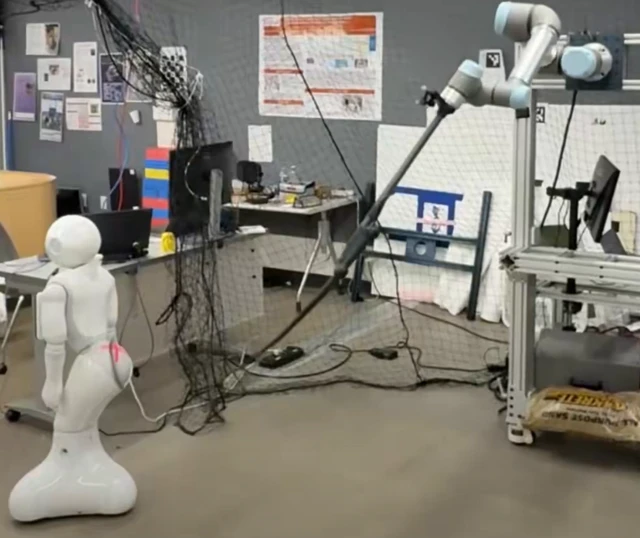
ロボット同士の関係性における「歴史的転換点」とでも言うべきか。カーネギーメロン大学(CMU)の研究チームが、ロボットアームに「鞭(むち)」を自在に操らせ、あのPepperを正確に打ち据えるという驚きの訓練結果を公開した。
これは決して、悪意に満ちたロボット同士のいじめではない。その正体は、ロープやケーブルといった「変形体(Deformable objects)」の複雑な物理挙動をマスターするために開発された、新たなシミュレーション・フレームワーク「DeformX」の実力証明だ。
このプロジェクトの核心は、極めて高精度な「Sim-to-Real(シミュレーションから実機への移行)」の実現にある。その見事な(そして少々ショッキングな)鞭さばきを見る限り、現実世界のPepperたちは、当面の間このアームとは距離を置いたほうがよさそうだ。