新しいロボットが登場するたびに、その専用AIコントローラーをゼロから学習させる——。これはロボティクス界において、最も退屈で、かつコストのかかる「苦行」の一つでした。しかし、カリフォルニア工科大学(Caltech)とジョージア工科大学の研究チームが発表した「MorphMimic」は、この常識を根底から覆そうとしています。
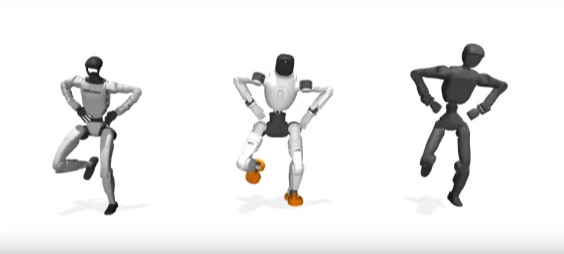
MorphMimicは、身体構造(モルフォロジー)が全く異なる複数のヒューマノイドを、たった一つの共通AIポリシーで制御するシステムです。驚くべきことに、Unitree G1、AgiBot X2 Ultra、そしてBooster T2といった、体格も関節構成もバラバラなロボットたちが、12万8786種類もの膨大なモーションライブラリから複雑な動きを、全く同じニューラルネットワークの重み(ウェイト)を用いて実行できるのです。
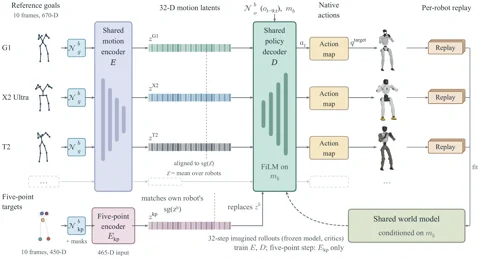
MorphMimicの真髄は、ロボットの身体的特徴を「理解」し、適応する能力にあります。この技術は、微分可能なワールドモデル内での反復学習によって効率的なトレーニングを実現する「SuperMimic」の原理をベースにしています。
具体的には、まず各ロボットの関節を「カノニカル・レイアウト(標準的な配置)」にマッピングすることで、動きの共通言語を構築します。その上で、ロボット固有の駆動方式、形状、質量などを示す125個の数値からなる「記述子(ディスクリプタ)」を共通ポリシーネットワークに入力。これにより、AIは「今日は脚力が強く、背の高い重量級ロボットを操作している」といった状況を即座に把握し、その機体に最適なモーター指令を生成できるのです。なお、本プロジェクトのコードはGitHubのリポジトリで公開されています。
なぜこれが重要なのか?
今回の研究は、特定のハードウェアに縛られた「職人芸」的なコントローラーから、どんな機体にも移植可能な「汎用AIブレイン」へのパラダイムシフトを象徴しています。
新たなロボットを開発する際、ゼロから学習を始める必要はありません。物理スペックをAIに伝えるだけで、既存の強力なポリシーをそのまま適応できるからです。これは、新型ヒューマノイドの開発・導入におけるハードルを劇的に下げます。
公開された論文によると、3種類のロボットで統合学習されたモデルは、それぞれのロボット専用に訓練された個別モデルと遜色ないパフォーマンスを発揮することが証明されました。ロボットの「スキル」がソフトウェアのようにポータブル(移植可能)になる未来——。ハードウェア設計者が制御スタックの書き直しに煩わされることなく、純粋に機体のイノベーションに集中できる時代の幕開けと言えるでしょう。