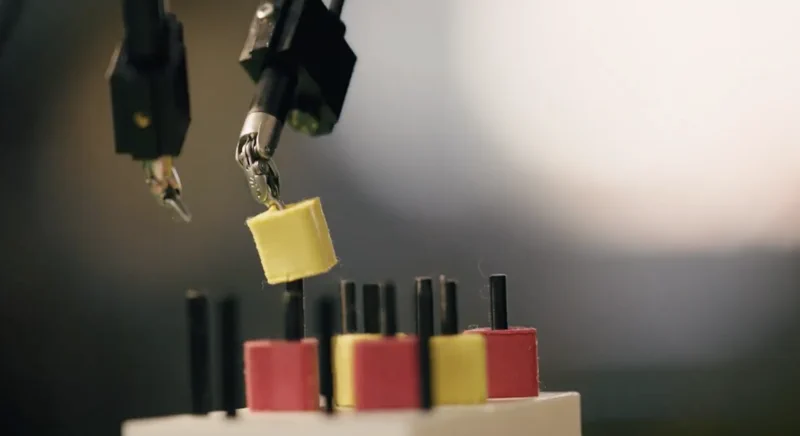
ハンガリーのオーブダ大学(Óbuda University)を含む世界的な研究コンソーシアムが、医療ロボティクス分野における最大のボトルネックの一つである「高品質かつ大規模なデータの不足」という課題に真っ向から挑んでいます。彼らが打ち出した解決策は、「Open-H-Embodiment」。手術支援ロボットに「集合知」を与え、自律走行ならぬ「自律手術」機能の開発を加速させるために設計された、巨大なオープンソース・データセットです。このプロジェクトは、かつてImageNetがコンピュータビジョン分野に革命を起こしたように、手術ロボティクスにおけるAI新時代の礎となることを目指しています。
このプロジェクトの特筆すべき点は、これまでの試みとは一線を画すその圧倒的なスケール感にあります。従来のデータセットが単一のロボットによる数時間程度のデータに留まっていたのに対し、Open-H-Embodimentは約780時間分もの同期ビデオおよびキネマティック(運動学)データを集積。世界約50の機関から提供されたこの膨大なコレクションには、Intuitive Surgical社の普及機**「da Vinci(ダビンチ)」を含む20種類ものロボットプラットフォームのデータが含まれています。オーブダ大学「Antal Bejczyインテリジェント・ロボティクス・センター」のEszter Lukács氏**、Tamás Haidegger氏、Kristóf Takács氏らハンガリーの精鋭研究者も共同著者として名を連ねており、この国際的な取り組みにおける重要な役割を担っています。なお、データセットの全容とドキュメントは、プロジェクトのGitHubリポジトリで公開されています。
標準化されたこの「データの宝庫」は、すでに新たな研究の呼び水となっています。論文「Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics」で詳述されている通り、このデータセットは手術タスク向けに設計されたVision-Language-Action(VLA)モデル**「GR00T-H」や、リアルなシミュレーション環境を構築するためのワールドモデル「Cosmos-H-Surgical-Simulator」**といった基盤モデルの学習に活用されています。ただし、これらはあくまで「プレクリニカル(臨床前)」の段階であることは強調しておくべきでしょう。収集されたデータは、生身の患者ではなく、ファントム(模型)や摘出組織を用いた縫合やペグ移動といったラボ内でのタスクを記録したものです。
なぜこれが重要なのか?
長年、自律手術への道は「データの孤島(サイロ化)」によって阻まれてきました。各研究機関やロボットメーカーが独自のデータを秘匿していたため、異なるシステム間で汎用的に機能するAIモデルを学習させることは、ほぼ不可能だったのです。Open-H-Embodimentは、共通のパブリックな基盤を構築することで、この壁を打ち破りました。
これにより研究が「民主化」され、小規模な研究室でも巨大企業と対等に競い合えるようになり、分野全体が共有された知識の上に積み上げを行うことが可能になります。最終的なゴールは、外科医をロボットに置き換えることではありません。単調で神経を使う細かな作業を肩代わりし、医師の疲労を軽減し、長期的には精度の向上と患者の予後改善に寄与する「超有能なロボット助手」を誕生させることにあるのです。