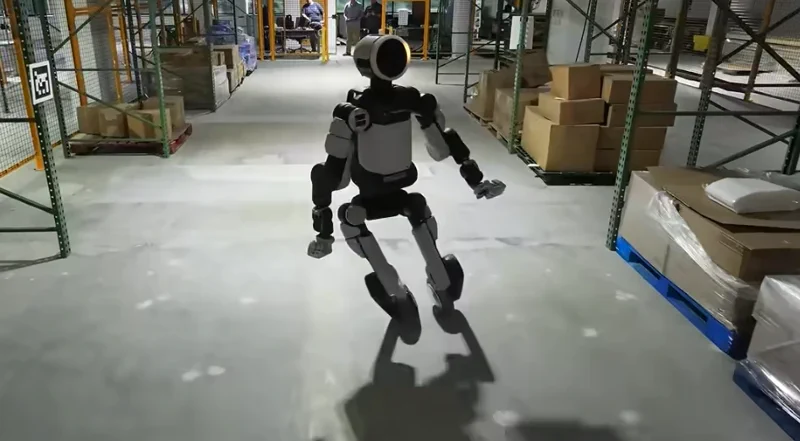
Boston DynamicsのAtlas(アトラス)が「転ばない技術」を極めたかと思えば、今度はその足首に市販のスクーター用ホイールを直付けしてきた。ロボットによるローラーダービーの開幕かと思いきや、これは製品化に向けた方向転換ではない。ヒューマノイドのアクチュエータを文字通り「限界」まで追い込むための、極めてストイックな実験なのだ。
**Hyundai(現代自動車)**傘下の同社が公開した動画とブログ記事によれば、この車輪付きAtlasはあくまで「研究用テストベッド」という位置付けだ。Atlasの制御エンジニアであるAndy Woo氏によれば、目的はロボットのモーターと全身制御を司る強化学習(RL)コントローラーが、極限のストレス下でどのような挙動を見せるかを検証することにある。
この実験では、従来のモーター制御と、シミュレーション上で数百万回もの試行を重ねた高度なRLポリシーを融合させている。この「Sim-to-Real(シミュレーションから実機へ)」の移行プロセスは驚くべき成果を上げており、人間のモーションキャプチャをベースにした「360度スピンジャンプ」は、なんと初回のトライで成功したという。さらに、AIは人間が教え込まずとも、車輪を駆使して滑走したり、サイドダッシュでドリフト走行したりといった、二足歩行モデルでは不可能だった挙動を自ら編み出したのだ。
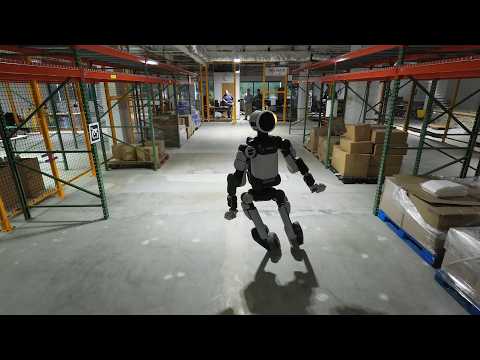
ハードウェアの改造自体は意外なほどシンプルで、車輪を取り付けるためのカスタムアダプターを1つ追加しただけだという。Woo氏にとって、このプロジェクトは純粋にエキサイティングな挑戦だったようだ。「この仕事に取り組んでいる間、自宅のゲーミングPCには一度も触れていません。こっちの方が断然面白いですから」と、動画の中でその熱量を語っている。
なぜこの実験が重要なのか?
今回の試みは、単に「ローラースケートを履いたロボット」を作ることが目的ではない。本質は、予期せぬトラブルが発生した際の「レジリエンス(回復力)」を高めることにある。あえてハードウェアに過酷な負荷をかけることで、Boston Dynamicsはアクチュエータの限界値や故障モードに関する極めて重要なデータを収集しているのだ。
Woo氏が指摘するように、次のステップは強化学習を用いて「アクチュエータの故障に対処するための、創発的な挙動」を生み出すことにある。これは、ヒューマノイドを管理されたラボ内でのデモンストレーションから、部品が破損しても動き続けなければならない混沌とした現実世界での実用ツールへと進化させるために不可欠な、地道かつ重要なプロセスだ。
一見すると奇妙な「車輪付きAtlas」は、より堅牢な未来のロボットを実現するための、データに裏打ちされたカオスな実験場なのである。