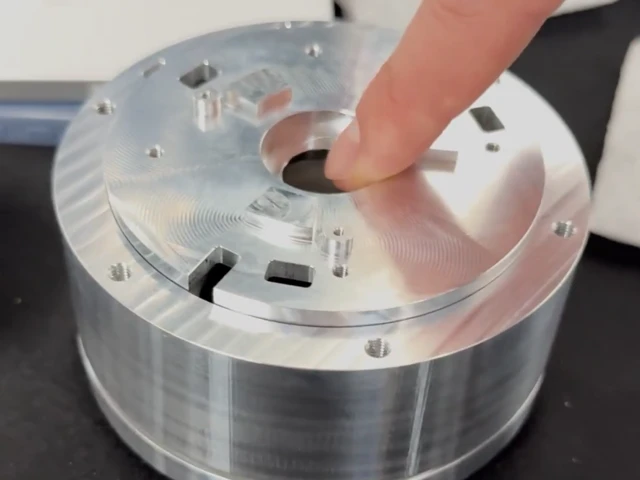
今日のロボットの多くは、実は自分の「力加減」を正確に把握できていない。モーターの電流値から接触力を推定するという、ノイズが多く間接的な手法に頼らざるを得ないからだ。いわば、厚手のミトンをはめたまま繊細な作業を強いられているようなものである。
この「感覚の鈍いロボット」の時代に終止符を打とうとしているのが、新興スタートアップの Silica Machines だ。同社が開発した新型アクチュエータは、力を直接測定する機能を備え、従来の手法に比べて精度を10倍も向上させたという。ハードウェア・アクセラレーター Founders, Inc. の支援を受ける同社は、内部構造を根本から再設計することで、高精度な力覚検知を「手の届く価格」で実現したと主張している。
核となるイノベーションは、「推定」から「直接測定」への転換だ。アクチュエータの構造自体にセンサーを埋め込むことで、Silica Machinesは外部から加わる力に対してクリーンで高精度な信号を得ることに成功した。X(旧Twitter)に投稿された動画では、指で軽く押されたデバイスが、驚くほどしなやかで繊細なレスポンスを見せている。このアプローチにより、モーター電流のノイズを取り除くための複雑で不正確になりがちな計算モデルを通す必要がなくなったのだ。
美しく切削加工されたアルミニウム製の筐体に収められたこのアクチュエータは、ロボットメーカーが既存の部品と容易に置き換えられる(ドロップイン)ソリューションとして設計されている。メカニカルな設計をゼロから見直すことで、ロボットが自身の身体感覚や周囲の力を察知する「自己受容感覚(プロプリオセプション)」を、高価なオプションではなく、標準機能にすることを目指している。
なぜこれが重要なのか?
ロボットに人間のような「触覚」を与えることは、数十年にわたるロボット工学の悲願だった。しかし、高性能な力覚センサーは極めて高価であり、その恩恵を受けられるのは、一部の研究用ヒューマノイドや特殊な産業用ロボットアームに限られていた。現場で稼働する大半のロボットは、実質的に「無感覚」であり、それが精密な組み立てや果物の収穫、あるいは人間を安全に介助するといった、繊細さを求められるタスクを困難にしていた。
もし Silica Machines が、手頃な価格で高精度な力覚検知を実現するという約束を果たせば、ロボットが「できること」の経済原理は根本から覆るだろう。壊れやすいものを潰さずに扱い、指先の「感覚」で複雑な組み立てをこなし、安全上の脅威となることなく人間と共生する未来。その扉を開く鍵がここにある。これは単なるスペックの向上ではない。ロボットが「周囲のものを壊して回る」時代に、ついに終止符を打つための基盤技術なのだ。