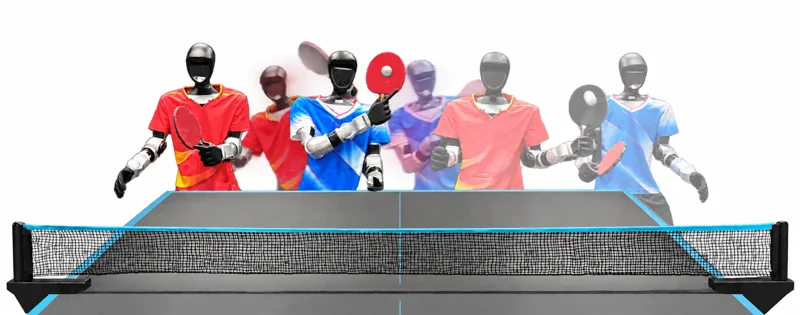
ヒューマノイドに卓球を教えることは、高速制御技術における格好のベンチマークとして知られています。しかし、2台のロボットによる「ダブルス」となると、話は別次元です。鋭いドライブを放つことよりも、数百万、数千万という高価なパートナーの足を踏まないことの方が、はるかに重要になるからです。
Archon Robotics、NVIDIA、香港大学、そして上海AIラボ(Shanghai Innovation Institute)の研究チームは、このカオスなダンスを攻略すべく、新システム「PingpongDuo」を開発しました。実機を用いた実験では、2台のUnitree G1ヒューマノイドが、互いの動きを(ほぼ)完璧にかわしながら、10回以上の連続ラリーを成功させています。
ダブルスにおける真の課題は、ボールを打つことではなく、限られたスペース内での「必死のポジション移動」にあります。卓球のルール上、チームメイトは交互に打たなければならず、一方が打った瞬間、わずか2秒足らずでパートナーに道を譲る必要があります。一瞬の躊躇が、35kgの巨体同士の衝突を招き、高価なアクチュエータの残骸と化してしまうリスクを孕んでいるのです。
arXivで公開された論文によると、PingpongDuoはこの課題を階層型フレームワークによって解決しています。チームレベルのプランナーが最適なポジショニングを選択し、学習済みの「リスクフィルター」が、味方への誤射(衝突)を引き起こしそうな動きを即座に却下します。
個々のロボットのレベルでは、人間のダブルス選手の動きを学習した、フットワークと打撃の独立したスキルを駆使します。その効率性は驚異的です。ある個体は、2.15メートルの回避・復帰動作をわずか2.4秒で完了し、最高速度は秒速2.23メートルを記録しました。シミュレーション上では、PingpongDuoは従来のシングルス用ロボットと比較して、返球成功率を13.2%向上させています。実際のロボットの動きは、プロジェクト公式ページで確認することが可能です。
なぜこれが重要なのか?
この研究は、単に「ロボット五輪」への布石ではありません。共有された物理空間において、複数のロボットがいかに動的に、かつ安全に協調できるかという極めて真面目な探求です。
高速なゲーム中に2台のヒューマノイドの衝突を防ぐAIフレームワークは、複雑な倉庫物流や、協働ロボットによる組立ラインなど、複数の自律システムが至近距離で作業を行うあらゆるシナリオに応用できます。Archon Roboticsにとって、これは自社の「全身知能(Whole-Body Intelligence)」プラットフォームの強力なデモンストレーションであり、単体の制御のみならず、チームとしての制御も可能であることを証明してみせたのです。