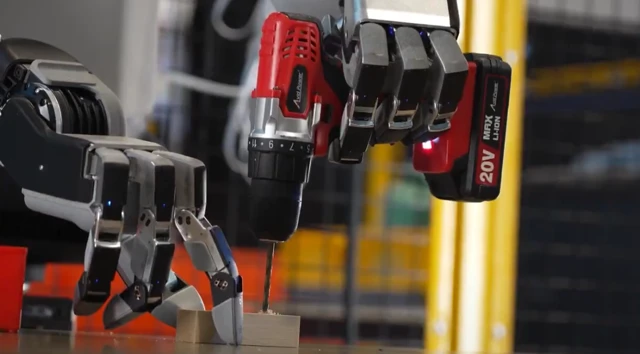
Boston Dynamicsが、新型のオール電動Atlas向けに開発された最新のハンド(マニピュレーター)を公開しました。力強さとAI親和性を高次元で融合させたそのデザインは、まさに「実戦仕様」と呼ぶにふさわしい仕上がりです。特筆すべきは、従来の7自由度から一気に13自由度へと進化したことですが、今回の真の主役は、あえて「採用されなかった指」にあります。
この新しいハンドは、ボストン・ダイナミクスが提唱する「リアルな現場での実務(real work)」を想定して設計されています。3本の指で道具を保持する「トライポダル・グラスプ(三脚把握)」から、繊細なつまみ動作までを器用にこなします。同社の公式ブログによれば、システム全体が高度なシミュレーションに対応しており、強化学習(RL)を用いたトレーニングや、悪名高い「シム・トゥ・リアル(シミュレーションと現実の乖離)」の克服において極めて重要な役割を果たします。これは単なる研究用の玩具ではなく、将来的な量産までを見据えた設計なのです。
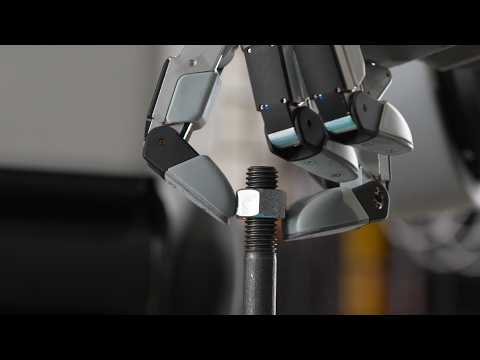
さて、話題の「消えた指」についてです。ボストン・ダイナミクスのCTOであるZack Jackowski氏は、開発過程で少し風変わりな、しかし極めて合理的な実験をチームに命じました。それは「自分の小指と薬指をテープで固定して、丸一日過ごしてみる」というもの。その結果、人間が日常的に行うタスクにおいて、小指がなくても致命的な支障はないという結論に至ったのです。3つのアクチュエータを追加し、重量や消費電力を増やしてまで「5本指」という完璧な人間模倣を追求する価値はない――。この判断は、ロボット工学界に蔓延する「人間そっくりでなければならない」という強迫観念に対する、非常に清々しい回答と言えるでしょう。
この決断は、Atlasのロボット・ビヘイビアー担当ディレクターであるAlberto Rodriguez氏によっても裏付けられており、器用さ、強度、そして堅牢性の間にある絶妙なトレードオフの産物であることが強調されています。
なぜこれが重要なのか?
今回のアップグレードは、単に指の数が増えた(あるいは減った)という話に留まりません。これは、ボストン・ダイナミクスが「バズる動画のスター」から、「実用的でスケール可能な労働力」を提供する企業へと完全にフェーズを移行したことを示しています。バックドライバブル(逆駆動可能)でプロプリオセプティブ(自己受容感覚的)なアクチュエータの採用により、Atlasは外力を「感じ」、衝撃に対してしなやかに反応できるようになりました。これは、予測不能な人間社会の環境で働くロボットにとって不可欠な要素です。
あえて小指を切り捨て、シンプルさと堅牢性を取ったボストン・ダイナミクス。彼らは明確なメッセージを発しています。ヒューマノイドの未来は、形を模倣することではなく、徹底した「実用主義」のエンジニアリングの上に築かれるのだ、と。