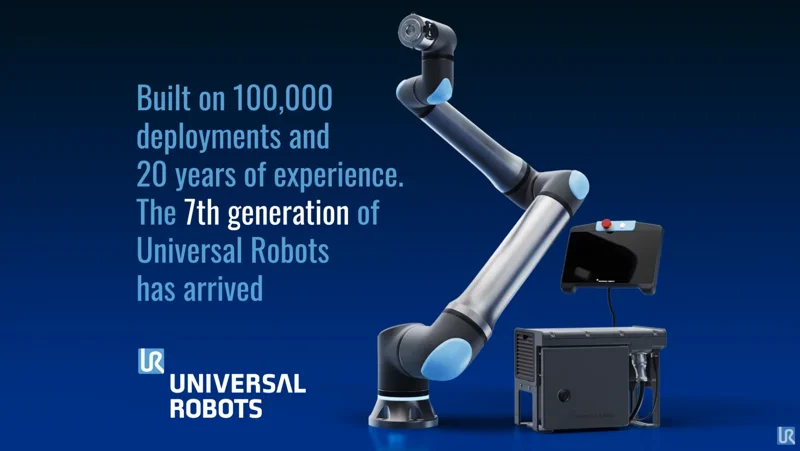
Universal Robots、次世代プラットフォーム「Gen 7」を発表——「物理AI」を工場の日常へ
協働ロボット(コボット)という市場を自ら切り拓いた先駆者、**Universal Robots(ユニバーサルロボット)が、数年ぶりとなる大規模なプラットフォームの刷新を敢行した。シカゴで開催中のIMTS(国際製造技術展)でベールを脱いだ新プラットフォーム「Gen 7」**は、単なるマイナーチェンジではない。それは、製造業の次なるフロンティアである「物理AI(Physical AI)」を、単なる研究プロジェクトの域から脱却させ、工場の現場に実装するためのゼロベースの再設計である。
これまで10万台以上のコボットを世に送り出してきたURが賭けるのは、タスクがどれほど複雑化しても、依然として「使いやすさ(Ease of use)」こそが正義であるという信念だ。今回の発表では、新型ロボットアーム「g-Series」、再設計されたコントローラー、そして新しいオペレーティングシステムが導入された。これらはすべて、AI駆動型の自動化を阻む最大の障壁——システム統合の煩雑さ——を解消するために設計されている。
「AI時代のロボットは、高度(Advanced)であっても、複雑(Complicated)であってはなりません」と、Universal Robotsの親会社であるTeradyne RoboticsのJean-Pierre Hathout社長は断言する。
Gen 7プラットフォームの核心は、現場の「ノイズ」を排除するためのハードウェアの大胆な進化にある。新型のCB7 Coreコントローラーは、処理能力を従来比で40%向上させながら、設置面積を30%も削減。スペースの限られた日本の工場にとっても、この小型化は大きな恩恵となるだろう。
さらに注目すべきは、g-Seriesのアームに採用された「AI-ready」なツールフランジだ。電源(24/48V)、1Gbの高速イーサネット、そして安全I/Oをロボットの手首部分に直接統合した。ビジョンシステムなどを搭載する際、外部ケーブルの取り回し(ドレスキット)に頭を悩ませてきたエンジニアにとって、これはQOL(クオリティ・オブ・ライフ)を劇的に向上させるアップデートだ。リアルタイムAIに不可欠な高帯域幅センサーの接続が、かつてないほどスマートに完結する。
ソフトウェア面でも、統合の哲学は貫かれている。新しいOSであるPolyScope Xは、ロボティクス研究者や開発者から絶大な支持を得るオープンソースフレームワーク「ROS 2」をネイティブにサポートした。これにオープンAPIが組み合わさることで、AIコミュニティは自らの成果をURのハードウェア上に直接構築できるようになる。研究室で生まれたアルゴリズムが、そのまま生産ラインへと直行する道が拓かれたのだ。すでにパートナー企業のInboltなどは、外部PCを介さずに新コントローラー上でネイティブ動作するビジョンシステムを披露している。
なぜこれが重要なのか?
Universal Robotsが今回提示したのは、単に「速い」あるいは「強い」ロボットアームではない。彼らが狙い撃ちしたのは、インテリジェントな自動化を阻む最大のボトルネックである「システム統合」のコストと複雑さだ。
ツール部分の配線を整理し、演算能力を強化し、ROS 2のようなオープンスタンダードを全面的に受け入れる。このGen 7プラットフォームによって、複雑なAIアプリケーションを導入するための心理的・技術的ハードルは大幅に下げられた。
コボット市場で約40%という圧倒的なシェアを誇るURにとって、これは極めて戦略的な一手と言える。単純な「ピック・アンド・プレース」の時代から、知覚と判断を伴うダイナミックな自動化へのシフト。Universal Robotsは、自らを単なる「道具」ではなく、次世代の物理AIを動かすための「インフラ」へと再定義しようとしている。ニューラルネットワークの実装を、ウェイポイント(通過点)をティーチングするのと同じくらい当たり前の作業に変える。その野心的な挑戦が、ここから始まる。