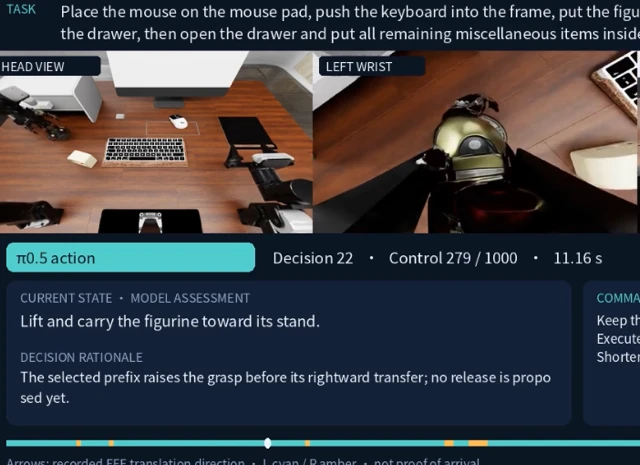
ロボティクス界のベンチマーク争いがようやく落ち着きを見せ始めたかと思った矢先、Yu-Mool Shu氏とLipxin Zheng氏らによる研究チームが、これまでの常識を覆すだけでなく、文字通り「別次元」へと引き上げるような最新論文をドロップした。
『GPT 6 Astra as an Embodied Policy』と題されたこの研究で発表された新モデルは、シミュレーションおよび現実世界での数十におよぶタスクで汎用ロボットの性能を測定するベンチマーク「RoboDojo」において、競合を完全に粉砕するスコアを叩き出した。
その結果は、控えめに言っても「圧倒的」の一言に尽きる。制御コントローラー「π₀.₅」と強力な「GPT-6 Astra」を組み合わせたこのハイブリッド・ポリシーは、10種類のタスクにおいて平均スコア62.6を記録。次点につけたGalaxea G0.5のスコアが38.26であったことを考えれば、その差は歴然だ。これは単なる微増ではない。Xiaomi(シャオミ)やMeituan(美団)といった名だたる企業の既存モデルが、まるでスローモーションで動いているかのように見えてしまうほどの、64%という驚異的なパフォーマンスの跳躍である。本研究は、多様なデータを用いた視覚・言語・アクション(VLA)モデルの共同学習が、現実世界における汎用性をいかに高めるかという、これまでの研究の集大成と言えるだろう。
興味深いことに、論文内では「GPT 6 Astra Direct」による直接制御のベンチマークも行われているが、こちらのスコアは37.81と、ごく平凡な数値に留まっている。ここから浮き彫りになるのは、ハイブリッド・コントローラー「π₀.₅」が果たしている極めて重要な役割だ。巨大モデルの持つ「生の知能」を、いかにして繊細かつ効果的な「物理的動作」へと変換するかが鍵となっている。なお、プロジェクトの公式サイトにはGitHubへのリンクも用意されており、オープンソース化が進めば、業界全体がこの新アーキテクチャの解析と再現に奔走することになるだろう。プロジェクトページとデータはこちらから確認できる:GPT 6 Astra as an Embodied Policy
なぜこれが重要なのか?
今回の成果は、単にチャートの数字を塗り替えただけではない。ロボット制御のトレンドが、単一の巨大なエンド・ツー・エンド・ポリシーから、より洗練された「ハイブリッド・システム」へとシフトする可能性を示唆しているからだ。
これほどの性能差がついた事実は、GPT-6 Astraのような強力な「汎用脳」と、π₀.₅のような専門化された「微細運動制御ポリシー」を組み合わせることが、すべてを巨大モデルに委ねるよりも遥かに効果的であることを証明している。最高峰のモデルでさえ、複雑な現実世界のタスクでは成功率が1桁から2桁前半に留まり苦戦してきたこの業界において、今回のブレイクスルーは、ロボットを「高度に調整された実験室」から「予測不能な日常環境」へと解き放つための、ミッシングピースになるかもしれない。